Einführung
In Hochvoltfahrzeugen kommen diese Motortypen als Antriebsmaschinen zum Einsatz:
- Drehstrom-Synchronmotor,
- Drehstrom-Asynchronmotor
E-Maschinen besitzen über den gesamten Drehzahlbereich ein nahezu gleich hohes Drehmoment.
Der Wirkungsgrad eines Drehstrommotors ist nur bei kleiner Drehzahl und bei kleinem Drehmoment niedrig. Er steigt schnell auf gute bis sehr gute Werte an. In einem großen Betriebsbereich werden über 90 % erreicht.
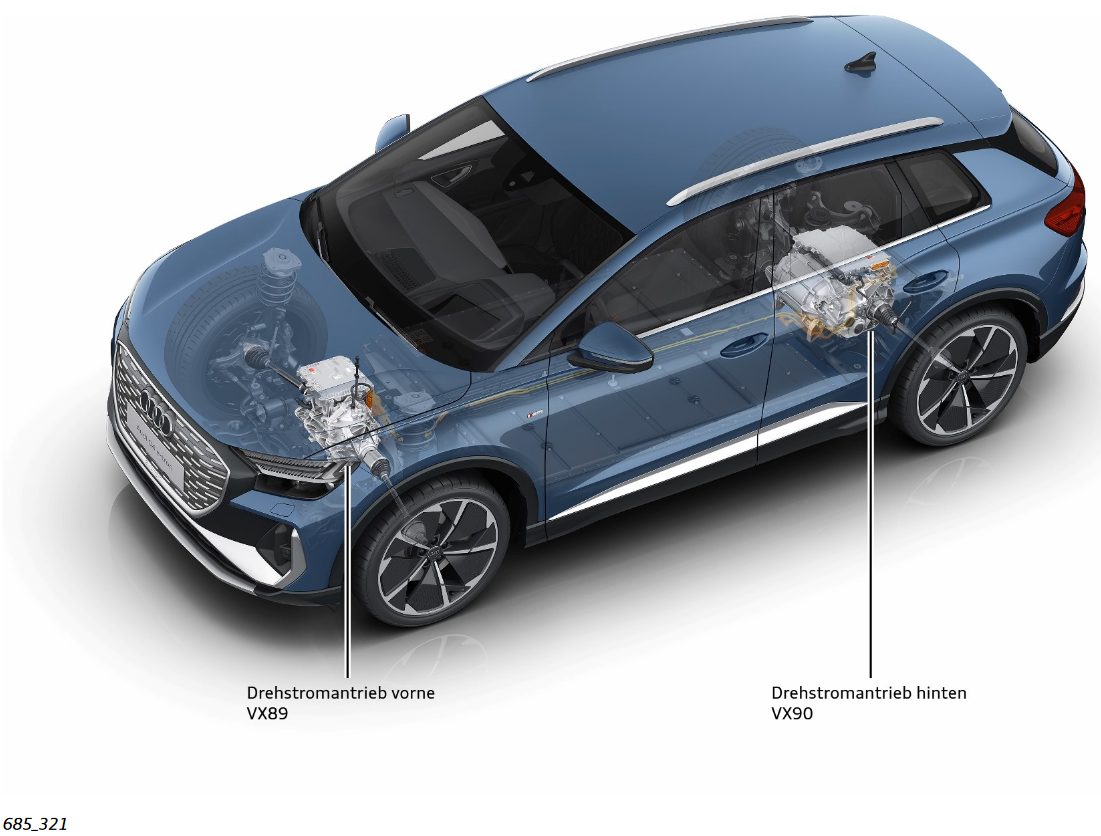
Bildquelle: Audi Selbststudienprogramm SSP685_321, Nutzung für schulische Zwecke gestattet
Drehstrom-Synchronmotoren
Der Drehstrom-Synchronmotor ist eine rotierende elektrische Maschine, die sowohl als Motor als auch als Generator betrieben werden kann. Der Name rührt daher, dass der Läufer mit dem durch die Frequenz vorgegebenen Drehfeld synchron umläuft.
Die Vorteile des Synchronantriebs sind die hohe Drehzahlstabilität bei steigender Belastung. Der Wirkungsgrad dieser Motoren liegt bei etwa 95%. Allerdings benötigt er eine aufwändige Steuerung und für die Sicherstellung seiner Funktion die Lage und Ausrichtung des Magnetfeldes.
Synchronmotoren gibt es in verschiedenen Bauarten. Die am häufigsten verwendeten Bauarten bei Hochvoltantrieben sind permanenterregte Synchronmotoren (PSM) und fremderregte Synchronmotoren (FSM).
Im Stator der Synchronmotoren befinden sich die bestromten Wicklungen.
Der Rotor permanenterregter Synchronmotoren besteht aus dauermagnetischem Material, welches aus teuren und seltenen Erden besteht. Diese erzeugen das Rotorfeld.
Der günstigere fremderregte Rotor besteht aus Wicklungspaketen, welche von außen über Schleifkontakte bestromt werden müssen, damit das Rotorfeld entsteht. In der Entwicklung befinden sich aktuell Motoren, deren Rotor über Induktion bestromt wird.
Bei beiden Bauweisen erzeugt die dreiphasige Wechselspannung in der Wicklung des Stators ein magnetisches Drehfeld (Statorfeld). Dies bewegt sich mit der Frequenz der eingespeisten Ströme. Das Rotorfeld und mit ihm der Rotor folgen dem Statorfeld in der gleichen Geschwindigkeit.
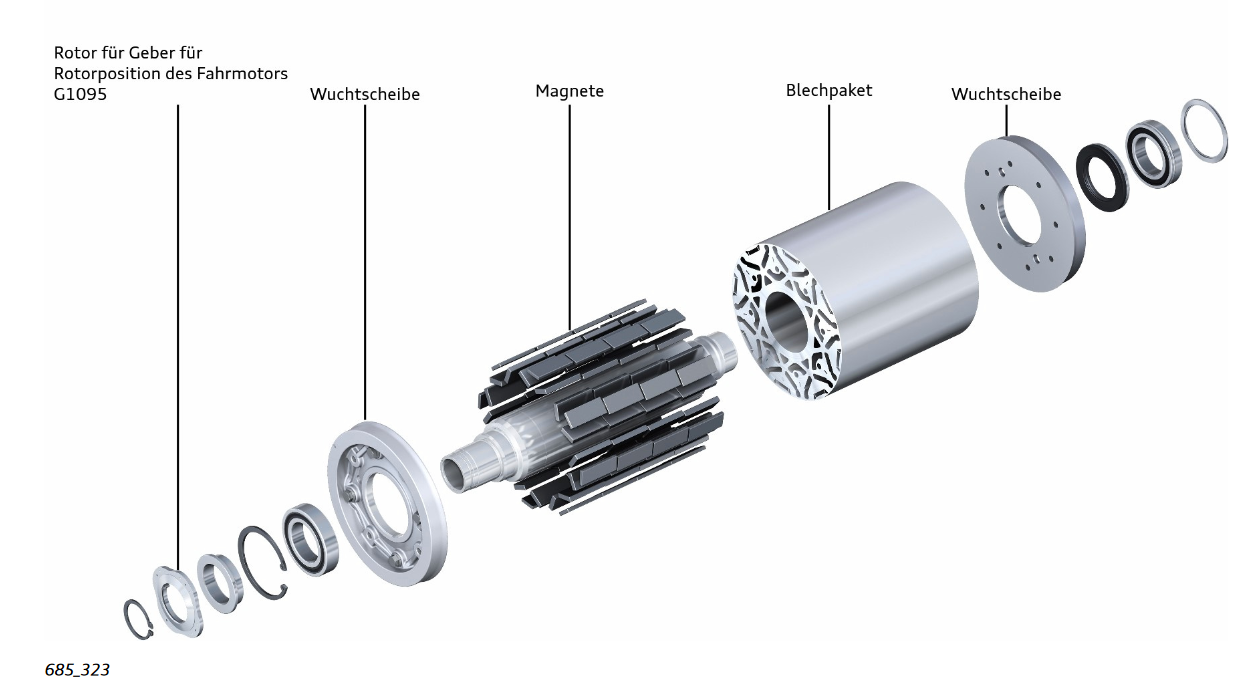
Kennlinie - Synchronmotor
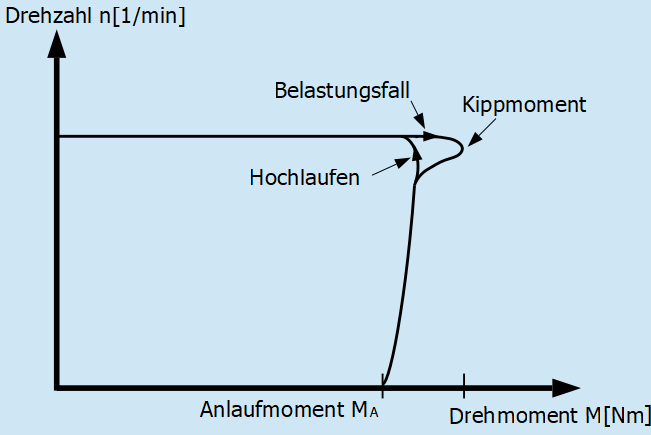
Im folgenden Diagramm wird die Drehzahl über dem Drehmoment eines typischen Synchronmotors dargestellt.
MA = Anlaufmoment
Maximales Moment, mit dem der Motor anlaufen kann.
MK = Kippmoment
Maximales Moment, das der Motor aufbringt, bevor das Magnetfeld vom Läufer abreißt, so dass der Läufer stehen bleibt.
Bildquelle: ALP-Dillingen
Drehstrom-Asynchronmotor
Der Stator von Asynchronmaschinen (Induktionsmaschinen) ist im Aufbau mit dem der Synchronmaschinen nahezu identisch.
Der Rotor dagegen trägt keine Magnete oder Spulen, sondern in ein Blechpaket eingebundene Läuferstäbe. Diese bestehen aus einzelnen Kupfer- oder Aluminiumleiterstäben. An den beiden Enden sind die Stäbe durch jeweils einen Ring elektrisch miteinander verbunden. Zum Blechpaket hin sind die Leiterstäbe isoliert.
Die Statorspulen werden bestromt und erzeugen ein Drehfeld. Die Rotorstäbe kreuzen die Feldlinien des Stators und in den Rotorstäben entsteht eine Induktionsspannung. Die induzierte Spannung führt zu einem Stromfluss, der wiederum ein Rotormagnetfeld hervorruft. Die Drehbewegung wird aus der Ausrichtung der Pole des Rotorfeldes an die umlaufenden magnetischen Pole des Statorfeldes erzeugt. Dabei ist die Drehzahl des Rotors um 2-8% unter der Drehfeldfrequenz (Schlupf).
Beachten Sie die unterschiedliche Drehzahl zwischen Käfigläufer (rote Punkte) und Drehfeld. Wenn Sie Ihren Blick auf einen der roten Punkte fixieren, wird der Drehzahlunterschied deutlich.
Asynchronmotoren haben den Vorteil, dass sie robust und auf Grund des einfachen Aufbaus des Rotors preiswert in der Fertigung sind.
Der Asynchronmotor ist im Vergleich zu einem Synchronmotor bei gleicher Leistung schwerer und 10-20% größer ausgeführt.
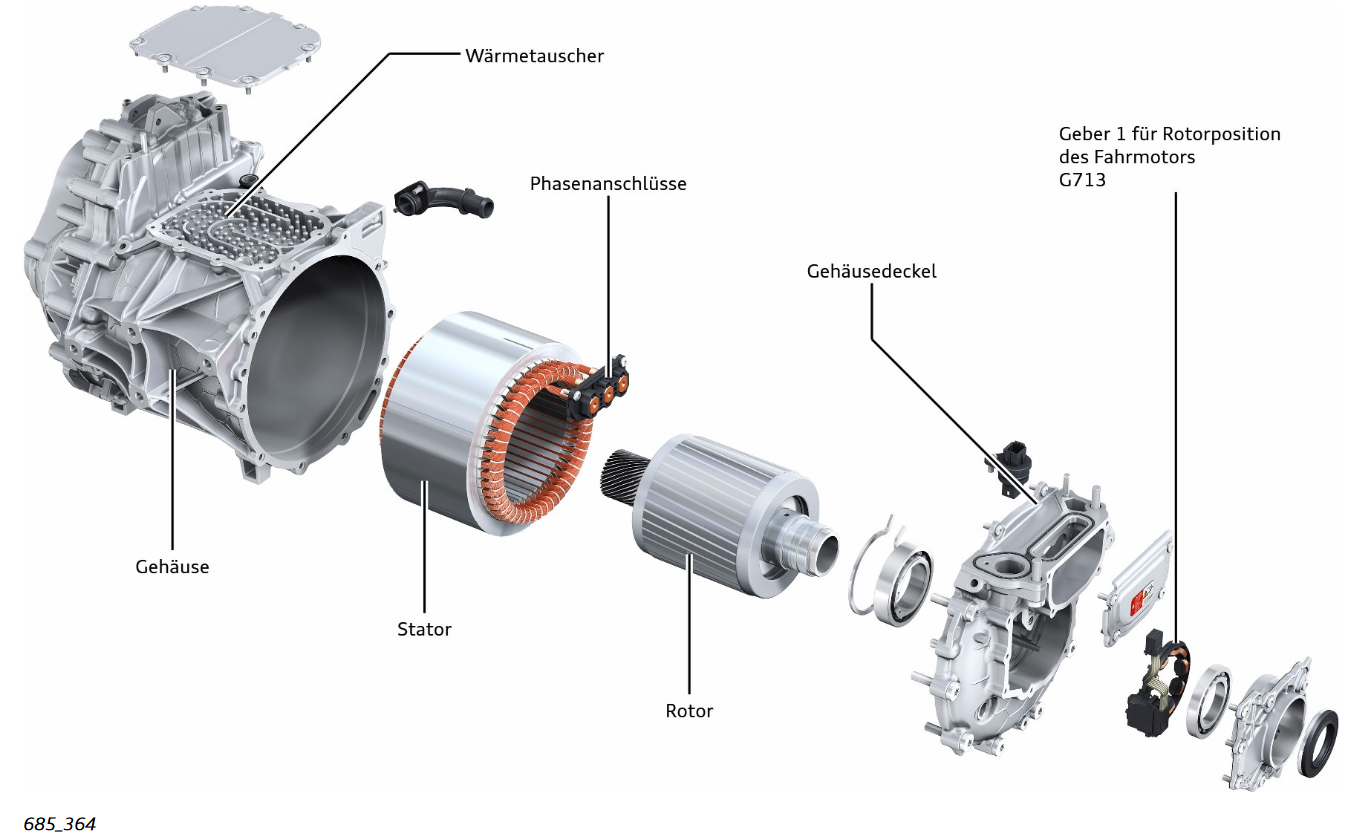
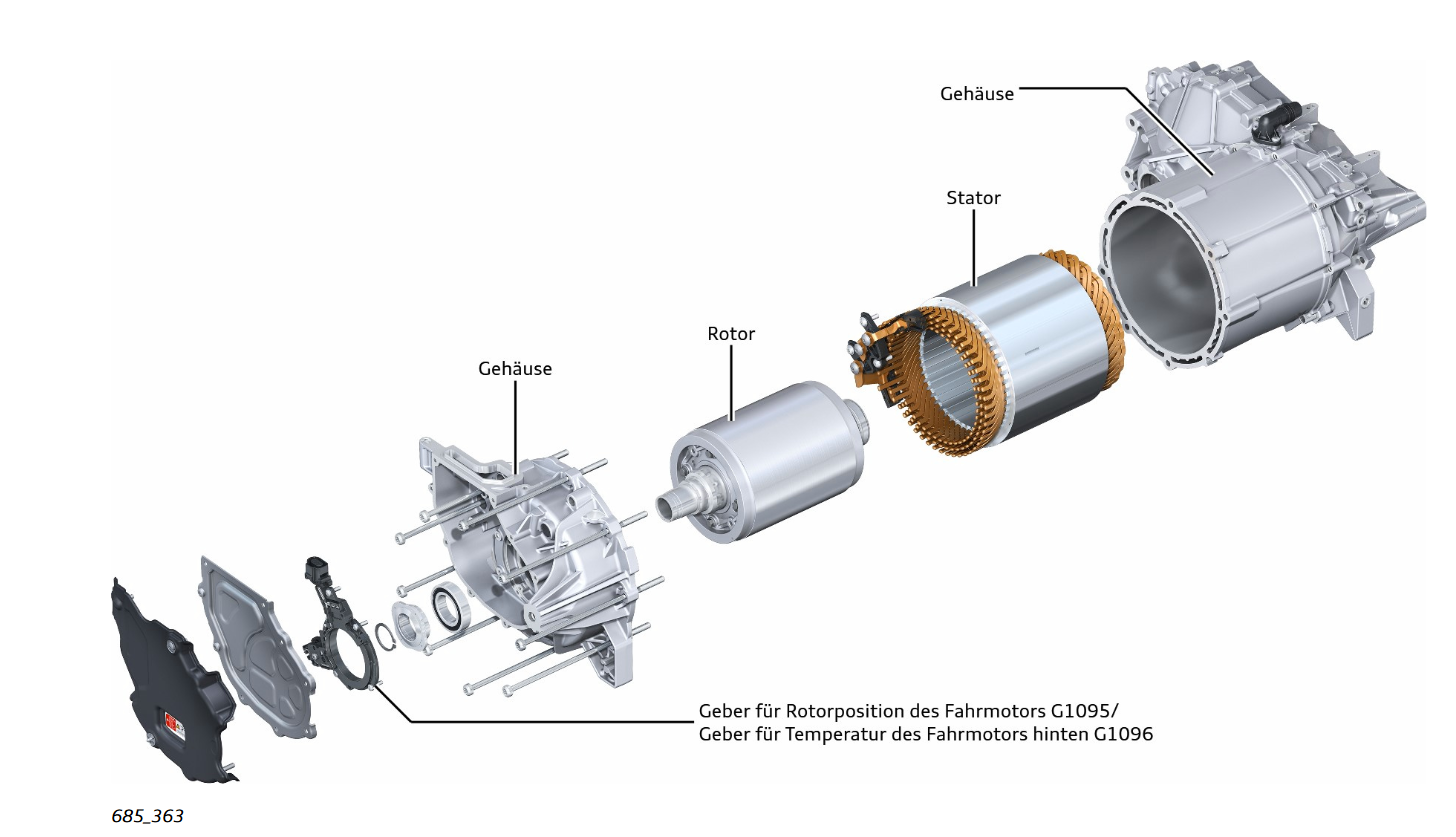
Bildquelle: Audi Selbststudienprogramm SSP 685_364, Nutzung für schulische Zwecke gestattet
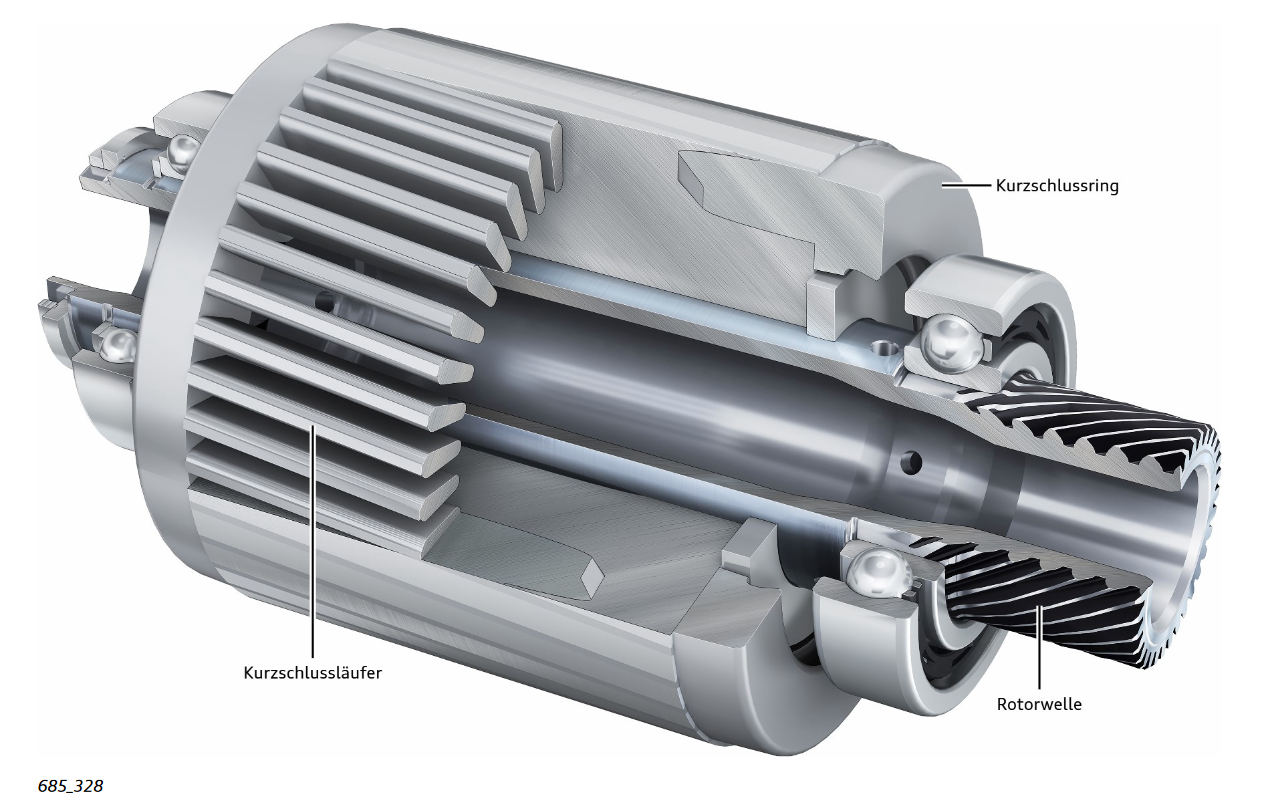
Bildquelle: Audi Selbststudienprogramm SSP 685_328, Nutzung für schulische Zwecke gestattet
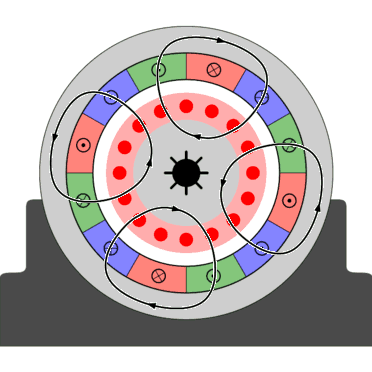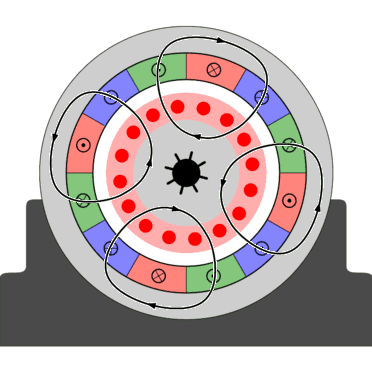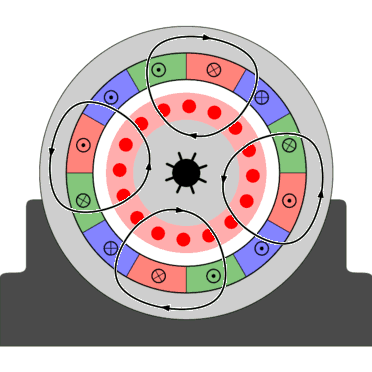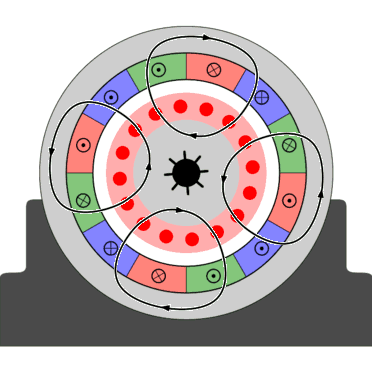
Bildquelle: By BurnsBurnsBurns (Own work) [CC-BY-3.0 (http://creativecommons.org/licenses/by/3.0)], via Wikimedia Commons
Kennlinie - Asynchronmotor
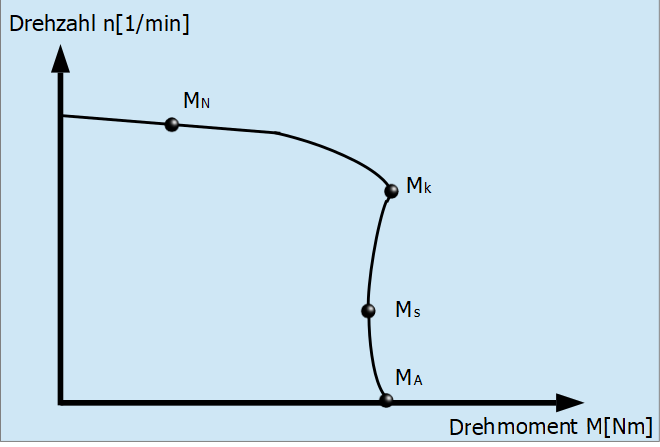
Im folgenden Diagramm wird die Drehzahl über dem Drehmoment eines typischen Asynchronmotors dargestellt.
MA = Anlaufmoment
Moment beim Einschalten des Motors
MK = Kippmoment
Größtes Motormoment
MS = Sattelmoment
Kleinstes Motormoment nach dem Anlaufen
Mn = Bemessungsmoment
Hier hat der Motor die Nenndrehzahl (in der Regel 2% - 8% kleiner als Drehfelddrehzahl)
Bildquelle: ALP-Dillingen
Drehzahl
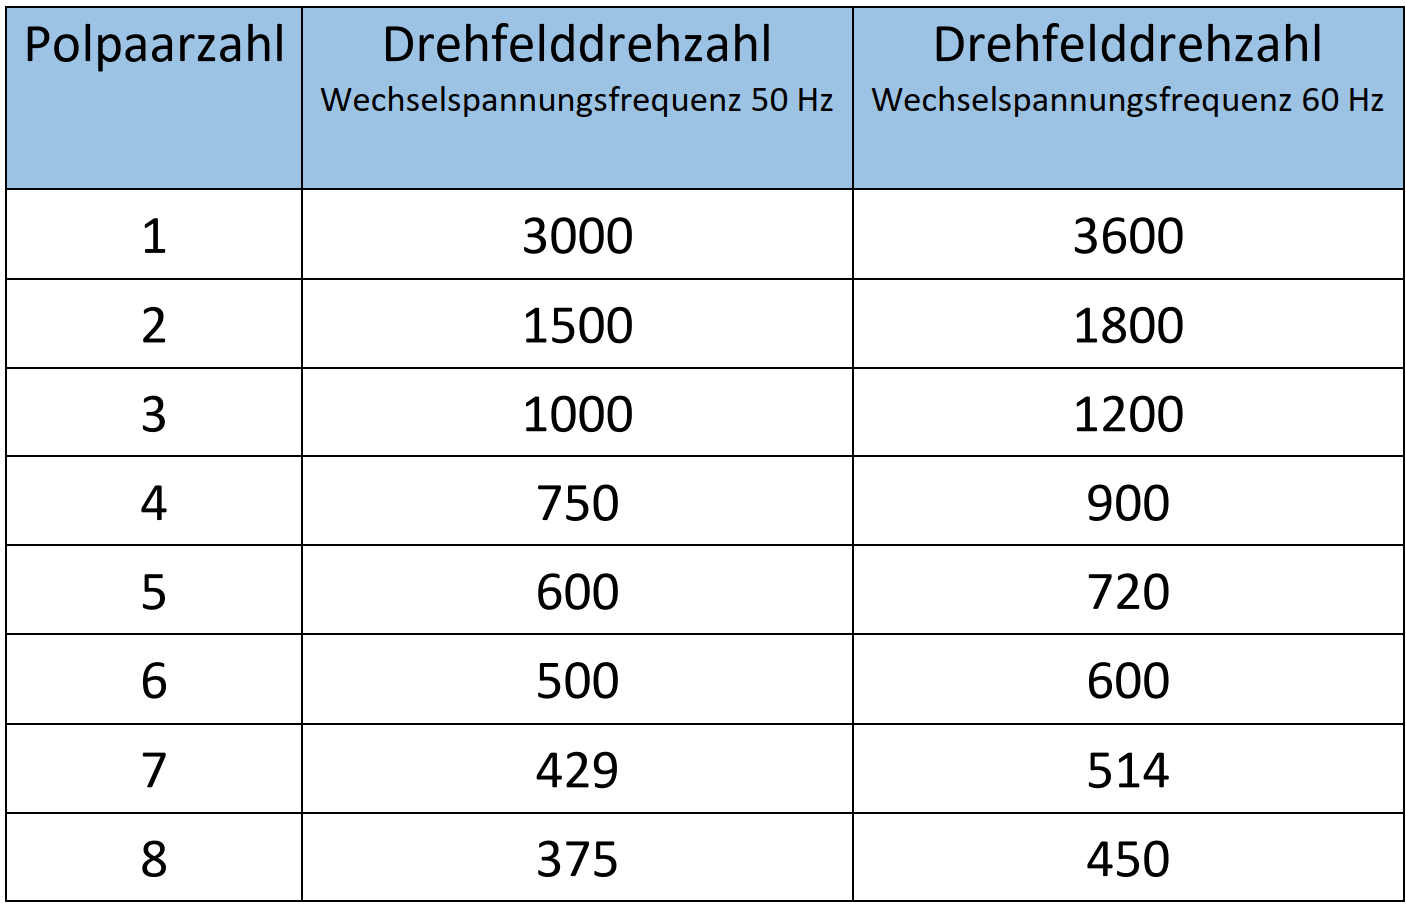
Die Drehzahl eines Elektromotors bei einer bestimmten Wechselstromfrequenz wird über die Anzahl der Polpaarungen festgelegt. Bei Drehstrommaschinen besteht ein Polpaar aus drei Spulen. Über die Regelung der Wechselstromfrequenz wird auch die Drehzahl des Motors variabel veränderbar.
Bildquelle: ALP-Dillingen
Rotorlagesensor
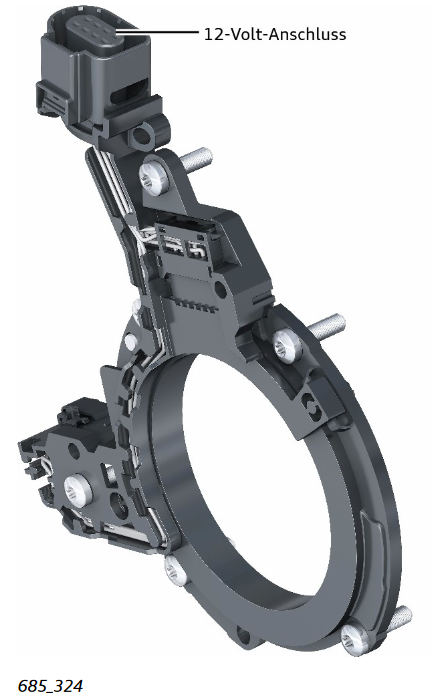
Der Rotorlagesensor im Hochvoltantriebsmotor hat die Aufgabe die Lage des Rotors und somit die momentane Ausrichtung des Rotormagnetfelds an das Steuergerät zu melden. Das Steuergerät kann daraus die optimale Bestromung der Ständerwicklungen veranlassen.
Rotorlagesensoren sind nicht nur in der Lage die Drehzahl zu erfassen, sie können ebenso störende Schwingungen im Antriebsstrang und Drehmomentschwankungen erfassen, die vom Steuergerät wiederum ausgeglichen werden können.
Der Rotorlagesensor bestimmt die Stellung des Rotormagnetfelds in Synchronmotoren sowie die Motordrehrichtung und stellt so sicher, dass der Motor anlaufen kann und sich in der richtigen Drehrichtung bewegt.
Um die Drehrichtung, die Drehzahl und Schwingungen im Antriebsmotor zu erfassen, werden auch in Asynchronmotoren Rotorlagesensoren verbaut.
Für Rotorlagesensoren können Resolver oder Hallsensoren verwendet werden.
Sollten diese jedoch ausfallen, kann die E-Maschine nicht mehr betrieben werden.
Rotorlagesensor - Hallsensor
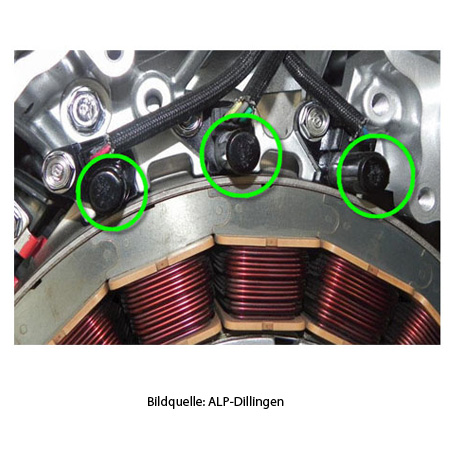
Die Stellung des Rotormagnetfelds wird hier von drei Hallsensoren erfasst.
Rotorlagesensor - Resolver
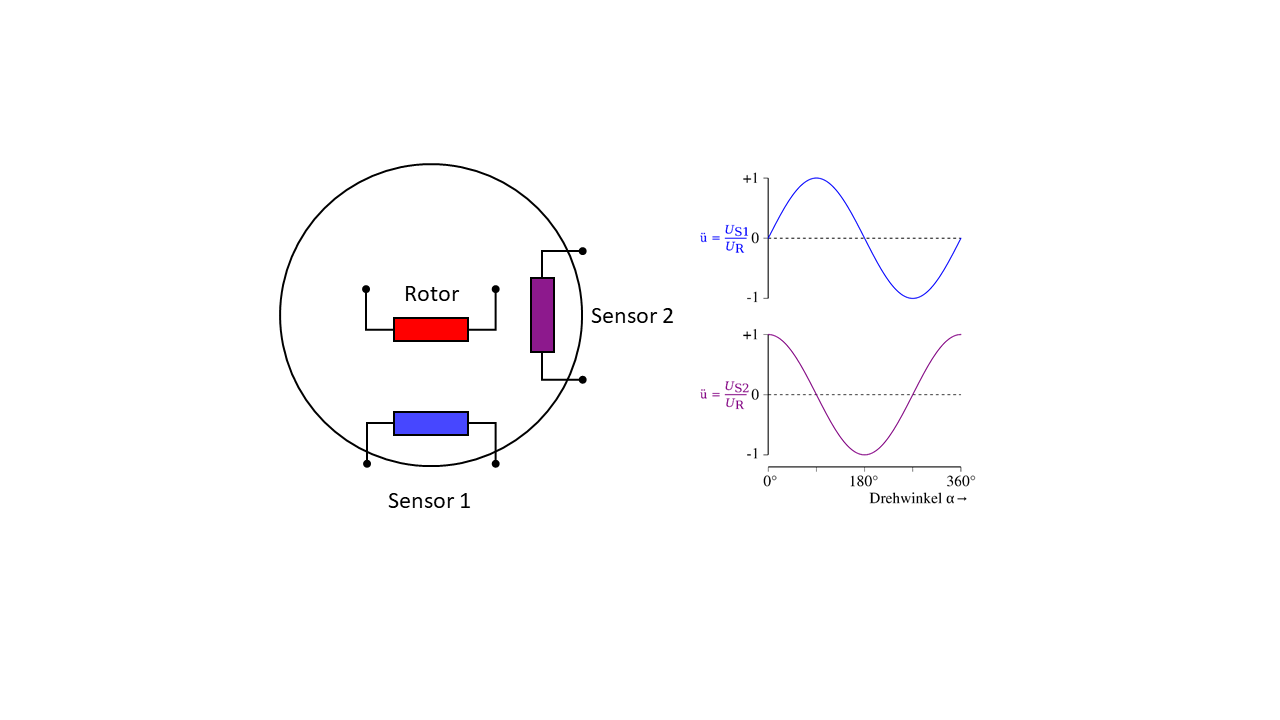
Der Resolver besteht aus einer Rotorspule im Geberrad, die von außen, meist induktiv, mit einer Sinusspannung belegt wird. Die beiden feststehenden Sensorspulen sind um 90° zueinander versetzt. Das Wechselspannungssignal, das die Sensorspulen S1 und S2 aufnehmen, ist um 90° phasenversetzt.
Ein weiterer Resolvertyp arbeitet mit je einer mit um 90° versetzten Wechselspannung an Spule S1 und Spule S2. Die Rotorspule dient nun als Empfänger. Das empfangene Signal wird aufgenommen und vom Steuergerät ausgewertet.
In beiden Fällen kann zudem aufgrund des Signalverhaltens die Lage, Drehzahl und Drehrichtung erkannt werden.